
 JET-Roboticsに掲載希望の方
 ログイン
 会員登録
 公開日:2026/10/19
 更新日:2026/10/19
異なるメーカーのロボットを一元管理するには、各機体と上位システムの間に統合管理の仕組みを設け、操作と業務の流れをつなぎます。機体ごとに画面を切り替え、搬送指示を入力し直している現場では、この連携が検討の出発点になります。
マルチロボット統合管理システムの機能や接続条件、費用例を整理し、自社でどこまでまとめるかを考えていきましょう。
マルチロボット統合管理システムとは?一元管理する対象を整理
マルチロボット統合管理システムは、複数のロボットの状態や作業指示、設備との連携をまとめて扱うための仕組みです。画面を集約するだけなのか、仕事の受け渡しまで自動化するのかで、必要な構成は変わります。
「ロボットの一元管理」はどこまで含む?
最初に決めたいのは、見る情報をまとめるのか、操作をまとめるのか、業務そのものをつなぐのかという範囲です。例えば、稼働中か停止中かを一覧で見ることと、搬送の完了を受けて次の作業を始めることは、別の機能です。
管理画面が一つになっても、機体ごとの設定変更や異常からの復旧に専用画面が必要な場合があります。「一元管理できる」という説明だけで判断せず、日常業務のどの操作を共通画面で行えるかを確かめると、導入後の使い方を具体的に描けます。
社内では、普段の作業を「状態確認」「搬送指示」「設定変更」「異常対応」に分けて書き出す方法が役立ちます。共通化したい操作と、専門担当者が専用の仕組みで扱う操作を分けることで、画面に機能を詰め込みすぎることも避けられます。
機体ごとの管理と統合管理は何が違う?
機体ごとの管理では個々のロボットを動かすこと、統合管理では現場全体の作業をつなぐことが主な検討対象になります。ただし、実際にどの機能を担うかは製品や設計によって異なり、名称だけで役割を判断することはできません。
例えば、荷物を運ぶロボットと、その荷物を受け取るロボットアームがある場面を考えます。それぞれが単独で動けても、受け渡す場所や準備が整ったことをどう伝えるかが決まっていなければ、作業の間に人の確認が残ります。統合管理では、この境目を設計することが重要です。
既存の機体管理をすべて置き換えることだけが選択肢ではありません。メーカー側の管理機能を残し、必要な作業指示や状態情報を上位でまとめる構成も検討対象です。機体側に残す責任と統合側で担う責任を明確にすると、構築範囲を絞りやすくなります。
どのような現場で検討するとよい?
ロボットの違いだけでなく、画面の切り替えや情報の入力し直しが業務の負担になっているかが判断の手がかりです。メーカーが違う機体を使っていること自体ではなく、その間にどのような手作業が生じているかを見てみましょう。
搬送が終わったことを担当者が目視し、別の設備を手動で起動している場合は、作業の受け渡しが検討対象になります。一方、それぞれが独立した場所で動き、ほとんど連携しないのであれば、まず状態の一覧表示や連絡方法の整理から始める考え方もあります。
将来の増設を見据える場合も、まだ用途が決まっていないロボットまで一度に連携させる必要はありません。現在困っている作業を対象にしながら、追加時に必要な資料や変更手続きを確認しておくと、当面の負担と将来の拡張を分けて検討できます。
統合管理はどう動く?上位システムとロボットをつなぐ仕組み
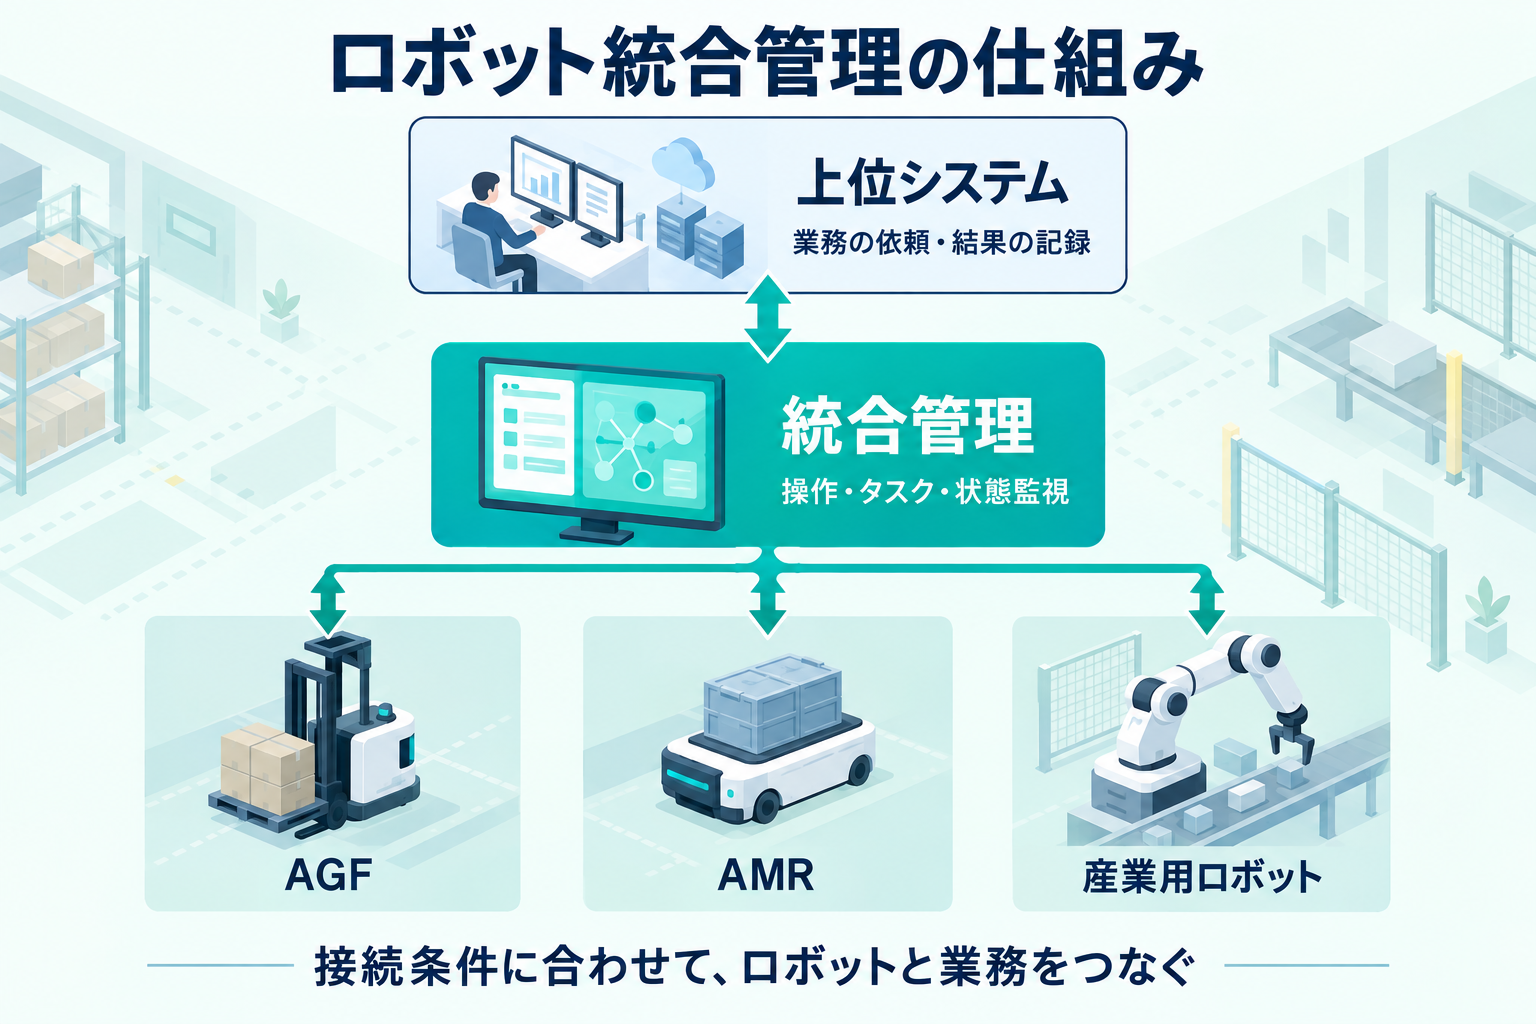
業務の指示を受け取り、対象のロボットや設備へ伝え、結果を戻す流れを設計するのが基本です。接続先の一覧だけでなく、指示と応答がどの順番で動くかまで整理します。
上位システム・統合管理・機体側の役割を分ける
どのように運ぶかを決める仕組みと、実際にロボットを動かす仕組みの役割を合わせることが大切です。システムデザインは、WMS・WCS・ERPなどの上位システムと、複数メーカーのロボットの間をつなぐ構築サービスを案内しています。出典:システムデザインの連携構築ソリューション
自社で考える際は、「業務の依頼を発行する」「運ぶ機体に指示する」「受け渡しを確認する」「完了を記録する」という流れに沿って、処理するシステムを当てはめます。同じ処理を複数のシステムが指示すると、どちらの情報を優先するかという問題が残るためです。
既存システムの担当者にも早い段階で参加してもらうと、ロボットの選定後に連携方式が合わないと分かる事態を減らせます。機体の能力だけでなく、依頼の発行から結果の記録までを一つの業務として共有することが、構成を考える土台になります。
APIで何をやり取りできるかを確認する
APIがあることと、必要な業務をAPIで実行できることは分けて確認しましょう。APIとは、外部のシステムから機能や情報を利用するための窓口です。状態を取得できても、作業指示や取消しまでを提供いただけるAPIで、対応しているとは限りません。
例えば、搬送開始を依頼した後に荷物が取り下げられた場面では、指示を取り消せるか、既に実行中ならどう扱うかが問題になります。必要な機能は通常運転だけでなく、指示の変更や中断も含めて洗い出すと、後から手作業が残る部分を把握できます。
連携の相談には、各機種のAPI仕様書をきちんと入手でき、利用する場合に双方での責任範囲をどのように取り決めておくか、更新時にどのような連絡があるかを整理しておくと役立ちます。接続条件をメーカーに確かめる担当者まで決めておくと、開発会社だけでは解決できない確認事項を進めやすくなります。
作業の「受付」と「完了」を区別する
指示を受け付けたこと、ロボットが移動を終えたこと、荷物の受け渡しが終わったことは、同じ意味ではありません。どの状態を業務の完了として扱うかを決めることが、連携設計の重要な確認点になります。
例えば、到着した時点で次の工程を始めるのか、荷物を降ろしたことを確認してから始めるのかで、必要な情報が変わります。これは特定製品の動作例ではなく、要件を整理するための仮想例です。自社の作業に置き換え、どの出来事を合図にするかを決めていきます。
通信が一時的に途切れた後も、指示をもう一度送ればよいとは限りません。既に実行済みか確認する手順や、人が引き継ぐ条件を決めておくと、同じ荷物の搬送が重複するような混乱を防ぐ設計につながります。業務の進み具合を識別できる情報も合わせて検討します。
マルチロボット統合管理で何ができる?機能別の確認ポイント
管理画面、タスク、設備連携、状態監視を分けると、自社に必要な機能を選びやすくなります。機能名が同じでも、対象機種や操作範囲によって使い方は変わります。
管理コンソールと状態監視
現場の担当者が知りたい状態と、次に取る行動が結び付いている画面かを確認します。QBIT Roboticsのロボット管理プラットフォーム「QUBIC」は、管理コンソールや状態監視などの機能を案内しています。出典:QUBICの公式機能紹介
自社の画面を検討するなら、単に停止中と表示するだけで足りるのか、次はどのような作業で、どの担当者なのかまで知りたいのかを考えます。機体の状態が見えても、異常の連絡先が分からなければ、現場で状況確認を繰り返すことになります。
管理者と日常の利用者で必要な情報が違う場合は、表示や操作権限の分け方も相談対象です。操作を集約することと、全員に設定変更を許可することは別です。画面の見やすさに加え、誰がどの判断をするために使うのかを合わせて整理すると、現場に合う設計になります。
タスク・リソース・スケジュールの管理
任せる仕事、利用する機体や設備、実行するタイミングをどう管理するかが論点です。QUBICではタスク管理、リソース管理、スケジュールの機能が紹介されていますが、具体的な割当てや優先順位のルールは、現場の要件に照らして確かめる必要があります。
例えば、通常の搬送中に急ぎの依頼が入る場合、先の作業を継続するか、別の機体を使うか、担当者の判断を求めるかを決めます。ソフトウェア上で指定できる優先度と、現場で実行してよい作業順序を合わせることが大切です。
予定した時刻に動かすだけでなく、作業前の準備が整っていない場合の扱いも検討しましょう。スケジュール通りに指示を出せても、受け渡し場所に荷物が残っていれば業務は進みません。開始できる条件や待機中の連絡まで含めて、運用のルールを作ります。
エレベーターやドアなどの設備連携
設備との連携は、ロボット側だけでなく設備側の対応範囲も含めて検討します。QUBICの公式ページでは、エレベーターやセキュリティドアなどとの連携が紹介されています。これは、自社にある設備すべてへ無条件に接続できるという意味ではありません。
建物をまたぐ運用やフロア間の搬送を考える場合は、設備管理者や保守会社に確認が必要な内容を整理します。設備の操作を誰が許可し、異常時にはどの会社が確認するのかまで合わせると、導入後の連絡先が曖昧になりにくくなります。
見積もりでは、接続のための機器、設備側の改修、現地での調整、作動確認を分けると比較しやすくなります。統合管理ソフトウェアの利用料に、建物側の工事まで含まれると思い込まないことが重要です。自社の設備仕様を提示したうえで、対応可否を判断します。
導入すると何が変わる?メリットと負担を見比べる
削減したい手作業と、新たに必要になる管理業務を両方見ることが導入判断につながります。画面をまとめること自体を目的にせず、現場のどの負担を変えたいかを考えましょう。
メリット:操作や確認の窓口を整理できる
共通の操作を統一化して行く事により、メーカーごとの操作を切り替える負担を減らすことが期待できます。システムデザインも、複数メーカーのロボットを使う現場での操作・設定の複雑さを、連携構築の対象として説明しています。出典:システムデザインの操作・設定の一元管理に関する説明
効果を検討するときは、「便利になった」という印象だけでなく、担当者がどの場面で画面を切り替え、何を入力し直しているかを記録すると具体的になります。作業の依頼、進捗確認、異常連絡など、頻繁に発生する操作から優先すると、日常業務への影響を見やすくなります。
また、作業情報を共通の流れで扱えれば、引き継ぎの際に確認すべき箇所を整理しやすくなります。ただし、どこまで情報がそろうかは実装する機能次第です。画面が一つになっただけで教育や現場確認が不要になると考えず、残る操作も含めて手順を整えます。
効果を確かめる準備として、同じ作業範囲・時間帯を対象に「依頼した仕事」「画面を切り替えた場面」「入力し直した情報」「人が引き継いだ例外事項」を記録する方法があります。忙しさが異なる日の総回数だけを比較せず、依頼した仕事に対してどれだけ確認や操作が必要だったかを見ます。これは導入効果の実測値ではなく、現場で評価するための整理案です。
メリット:増設や工程変更を検討しやすくなる
既存の業務とロボットの接続部分を整理しておくと、追加時に何を変更するかを把握しやすくなります。ただし、新しい機種の接続には仕様の確認や開発、テストが必要になり、基本的には作業や、及び費用の追加につながります。
初回の契約時には、追加機種を想定する場合には、その機種との接続時間の確認、利用料の変更、既存機体への影響確認を誰が担当するかを整理しましょう。将来の接続を保証してもらうというより、増設する際の判断手順と必要な費用項目を明らかにしておく考え方が現実的です。
デメリット:連携部分の管理や調整が増える
統合管理を導入すると、省力化につながる一方、機体単独の管理に加えて、システム間のつながりを維持する作業が必要になります。統合管理の導入後には、APIの仕様変更、ロボットの更新、業務フローの変更などが、連携に影響しないかを都度確かめる体制が重要です。
操作画面を統一しても、故障の原因まで一つの会社だけで判断できるとは限りません。機体、設備、通信、統合管理のどこに問題があるかを切り分けるため、問い合わせ窓口なども含む、体制図などを作成する必要があります。
導入判断では、削減される現場の操作だけでなく、社内のシステム担当者が担う確認や変更管理の負担も見込みます。社内で担えない部分を外部へ依頼する場合、その作業が保守契約に含まれるかまで確認をしておく事により、運用開始後の予算を組みやすくなります。
マルチロボット統合管理システムの選び方・比較の軸
業務の範囲と現場条件を提示して比較すると、機能一覧だけでは見えない違いを整理できます。対象機種の名前、接続条件、運用中の対応まで一緒に見ていきます。
自社の機種で、必要な業務を実行できるか確認する
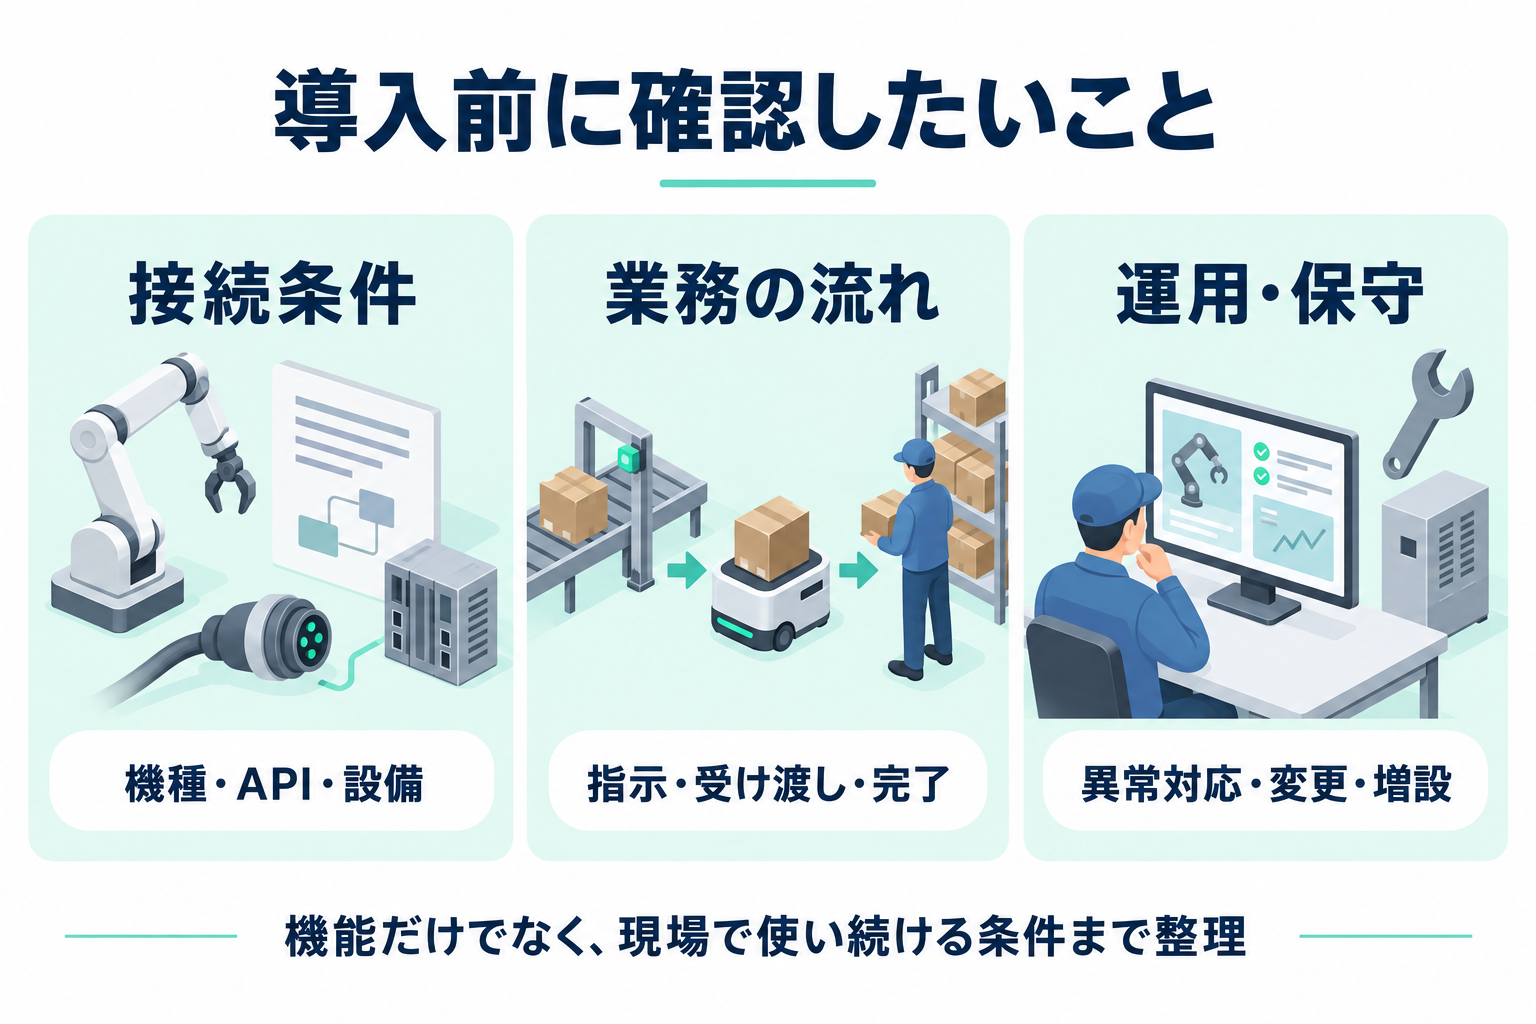
マルチロボット統合管理システムを比較する際は、対応メーカーの一覧だけでなく、自社で使用する機種と、実行したい業務の組み合わせを確認しましょう。同じメーカーの製品でも、外部から利用できる機能や接続条件が異なる場合があります。
まずは、「複数のロボットの稼働状況を一つの画面で確認したい」「上位システムから搬送指示を出したい」「設備との荷物の受け渡しを連携させたい」など、実現したい業務を整理します。そのうえで、対象機種・接続仕様・既存システムの情報を提供会社や構築会社に伝え、必要な機能が標準で使えるのか、追加開発が必要なのか、対応が難しいのかを確認します。
デモでは、作業指示から完了確認までの流れと、途中に残る手動操作を確認しましょう。追加開発する部分は、デモで確認できる機能と分けて、実現条件や検証方法を確認することが大切です。将来追加したい機種についても、現在対応している範囲と、今後の検討が必要な範囲を区別しておくと、導入後の認識のずれを防ぎやすくなります。
比較表で社内外での役割範囲と費用感の可視化を行う
機能の有無に加え、実装担当者、どの条件で利用できるかを整理すると比較が進みます。次の項目を、見積もりの質問事項として使う方法があります。特定のサービスがすべてを標準提供するという一覧ではありません。
| 比較の軸 | 確かめる事項 | 提案依頼事項 |
|---|---|---|
| ロボットとの接続 | 対象機種、API機能(リクエスト内容、状態情報など) | 標準機能と追加開発区分 |
| 上位システムとの連携 | インターフェイス仕様、運用・タスク連携、安全・セキュリティ、拡張性・保守など | 新規・既存システム側の責任分界点 |
| 設備との連携 | 設備名、通信・プロトコル仕様、信号(I/O)およびインターフェイスの確認 | 設備側、および玄馬川工事範囲の責任分界点 |
| 運用・保守 | 異常時の連絡、復旧支援方法など | 窓口、及び復旧作業体制など |
提案書では含まれるもの、別途費用となるものなどの、前提を確かめてから決めるものを区別すると、同様に見える金額でも見積もり範囲の違いが分かります。
システムデザインの構築サービスを例に考える
システムデザインは、QUBICの導入・設定と開発を含め、現場の要件に合わせた連携構築を案内しています。対象は複数メーカーのAGF、AMR、産業用ロボットと上位システムで、共通の操作・設定の仕組みを設ける考え方です。
公式案内では、各機器と上位システムのAPI公開が条件です。したがって、自社のロボットを並べれば直ちに連携できるのではなく、必要な操作をAPIで扱えるか、現場に合う業務フローをどう設計するかを相談する必要があります。出典:システムデザインの対応条件と構築内容
プラットフォームの機能と、個別開発機能として実装する範囲は区別して確認しましょう。QUBICで紹介されている機能がすべて同じ料金で使えるとは限りません。対象台数についても、自社の構成を提示し、契約上の上限と増設条件を合わせて確認することが大切です。
費用はどのくらい?公開料金例と見積もりの見方
マルチロボット統合管理の費用は、構築費、継続利用料、機体・設備側の費用を分けると把握しやすくなります。以下は2026年10月時点のシステムデザインの公開料金例であり、市場全体の相場ではありません。
構築費と年額利用料の公開例
同サービスは、ロボットが1台の場合、初期費用1,200万円から、QUBIC利用料は年額100万円を案内しています。いずれも税別です。ロボット自体の購入や、その運用に必要な費用まで含めた金額ではありません。
| 費目 | 公開料金(税別) | 対象と注意点 |
|---|---|---|
| 初期費用 | 1,200万円から | ロボット1台の場合。ロボット側の初期費用を含まない |
| ロボット追加時の初期費用 | 1台追加ごとに100万円 | 対象台数・構成・接続条件は個別に確認 |
| QUBIC利用料 | 年額100万円 | ロボット1台の場合。作業・保守、ロボット側の年額費用を含まない |
| 追加時の年額利用料 | 1台追加ごとに年額10万円 | 機種追加に伴う対応範囲は見積もりで確認 |
出典:システムデザインの費用案内。初期費用は下限の表示です。業務の範囲や個別の構成による見積額などの内容は別途確認する必要があります。
初年度の支払いは何を合計する?
初期費用と年額利用料を合計しても、それだけで現場の導入総額になるとは限りません。予算を考える際は、ロボット側の準備、上位システムの改修、設備との接続、運用に必要な作業を別の費目として整理します。
同じ「設定」でも、統合管理側の画面や業務の設定と、ロボット側の走行・作業設定では担当が異なることがあります。見積書には対象を明記し、どちらにも含まれていない作業が残っていないかを照らし合わせると、後からの追加支出を見込みやすくなります。
支払時期も合わせて整理しましょう。構築の開始時、納品時、利用開始後など、どの段階で費用が発生するかは契約で確認する項目です。年間予算に収まるかだけでなく、準備を始める時点で必要な資金を把握すると、社内の計画と合わせやすくなります。
継続費用には保守と変更対応も入れる
プラットフォームの利用料と、問題が起きた際の作業費は分けて考えます。前述の公開料金では、年額利用料にオンサイトの作業費用は含まれていません。利用契約があることだけで、すべての追加作業や現地でのオンサイト作業用は必要になります。
保守を依頼する場合は、問い合わせの受付、原因の切り分け、遠隔対応、現地でのオンサイト作業などがどこまで対象かを確認します。単純な障害対応と、業務フローを変えたいという改善依頼では、別の見積もりになる可能性があります。
契約期間中にロボットを追加する計画があるなら、利用料の増額だけでなく、設計変更とテストに必要な作業も予算項目に入れます。使い始めるまでの費用と、使い続けながら変更する費用を分けて評価すると、長期の比較を進めやすくなります。
導入はどう進める?相談から運用開始まで
現場の業務を整理し、接続仕様と運用ルールを設計したうえで、連携テストへ進みます。最初から画面の見た目だけを決めるより、任せる作業を明確にすることが重要です。
機能を選ぶだけでなく、現場で使い続けるための手順まで整えます。
要件定義:自動化したい作業の境目を決める
誰が何を確認し、どの操作をしているかを、業務の順番に沿って共有しましょう。システムデザインの案内でも、業務・機能・非機能の要件を整理してからシステム設計に進む工程が示されています。
相談資料には、現在の作業手順、使用中のロボットと設備、上位システム、担当会社をまとめます。きれいな資料を作るより、作業の待ち時間や、人が判断している場面まで伝わることが重要です。写真や簡単な図に、搬送元と搬送先、操作する場所を書き込む方法でも整理できます。
改善したい事項は優先順位を付けておくと、初回に必要な範囲を絞れます。日常の搬送指示をまとめたいのか、進捗を見たいのか、設備の受け渡しまでつなぎたいのかを区別すると、提案された構成が自社の目的に合うかを判断しやすくなります。
設計・構築:操作と異常時の流れを具体化する
通常の操作だけでなく、途中で止まった場合の判断と引き継ぎも設計に含めます。業務責任者を決め、どの状態まで戻してから作業を再開するかなどを取り決めるを行うことで、現場の担当者に任せきりになる部分を減らせます。
システムデザインは、インターフェイス、アーキテクチャ、業務フローの設計に続いて、QUBICの導入・設定や開発、環境の構築、システム単体のテストを案内しています。出典:連携構築の工程
画面の確認では、操作できる項目の数より、必要な仕事を迷わず依頼できるかを見ます。誤った指示を入力したときの表示や、処理中に同じ操作を繰り返した場合の扱いも確認対象です。運用担当者が参加して確かめると、完成後に使い方を見直す負担を減らせます。
テスト・運用開始:業務として完了するかを確かめる
通信がつながるだけでなく、現場の業務が最後まで成立するかを確認します。同サービスの工程には、通信テスト、インターフェイスの作動テスト、業務連携テスト、現地での総合テストが含まれています。
検証時は、普段の荷物や実際の受け渡し条件に合わせて確認項目を決めます。通常の作業に加えて、荷物がない、受け渡し先が使えない、担当者が操作を取り消すといった状況を、業務に必要な範囲で含めると運用の判断がしやすくなります。
納品時には、使い方だけでなく、接続先の情報、変更時の手続き、障害の連絡方法などを引き継ぎます。操作説明を受けた担当者が不在でも必要な情報にたどり着けるよう、社内の保管場所や担当を決めておくことが、継続して使うための準備になります。
導入前の注意点は?失敗しやすい前提を確認
統合管理で解決する範囲と、機体・設備・現場で対応する範囲を混同しないことが大切です。機能が多いことだけで、運用上の課題が解消されるわけではありません。
つながることと、安全に作業できることを分ける
操作や情報を統合できることを、安全性が保証されることと同じ意味で扱わないようにしましょう。走行する場所、荷物の受け渡し、人との作業分担などは、機体や設備を含めた現場全体で検討する必要があります。
統合管理の画面に停止や再開の操作があっても、その操作を現場のどの条件で使ってよいかは別の判断です。人が作業領域にいる状態や、荷物が途中に残っている状態をどう確認するかなど、再開の前提を運用手順に落とし込みます。
導入会社、ロボットメーカー、設備担当者、現場の管理者で、確認する内容と責任分界点をきっちりとすり合わせることが重要です。マルチロボット統合管理が機体の安全制御を代替すると決め付けず、必要な機能や手順を対象の構成ごとに確認します。
通信が止まった場合の業務を考えておく
通信や統合管理が利用できないときに、現場がどの状態で待機し、誰が判断するかを決めておきます。通常の通信条件だけでなく、利用できなくなった後の対応策を検討しておくと、運用開始後の混乱を抑えやすくなります。
例えば、上位システムから完了が確認できなくても、機体側では作業が終わっている場合を想定します。担当者が状況を確認する方法を持たずに再指示すると、実際の現場と画面上の情報がずれるおそれがあります。復旧時にどの情報を照合するかも設計の対象です。
停止中に有人作業へ切り替えるなら、その切り替えの開始と終了を誰が伝えるかも決めます。ロボット運用と手作業が重ならないよう、担当者の連絡方法や作業場所を含めて整理すると、代替手順が現場で実行できるものになります。
利用権限と更新時の窓口を曖昧にしない
操作できる人、設定を変えられる人、外部から保守対応する人の権限を区別します。誰がどの作業を行ってよいかを明確にすることが重要になります。
外部の保守担当者が接続する場合は、接続の承認、作業範囲、終了後の確認を社内のルールと合わせます。必要なアクセス方法や記録の残し方も、情報システム部門と相談する項目です。利便性だけを優先して、担当が変わった場合、権限の見直しなどをきちんと行う必要があります。
また、ロボットや上位システムを更新する際には、連携への影響を誰が確認するかを契約と運用手順としてエビデンスとし残します。更新後に初めて通信できないと分かる事態を避けるため、事前の連絡先と確認に必要な情報を整理しておきましょう。
よくある質問
接続条件と実際にまとめたい業務を分けて考えると、相談前の疑問を整理しやすくなります。
異なるメーカーのロボットでも一元管理できますか?
複数メーカーのロボットを対象とした連携構築サービスやプラットフォームがあります。ただし、対象機種やAPIで利用できる機能によって対応範囲は変わります。使っている機種、作業指示の方法、取り出したい状態情報を整理すると、具体的な可否を相談できます。共通画面で行いたい操作と、機体の専用画面に残す操作を分けて伝えることも、導入後の使い方を合わせるうえで大切です。
導入済みのロボットをそのまま使えますか?
既存機体の接続仕様と、実現したい操作が対応するかを確認する必要があります。APIを利用できるか、必要な機能が公開されているか、メーカー側の設定変更や許可が必要かが検討対象です。機体が動くことと、外部から業務の指示を渡せることは別です。機種や仕様書に加え、現在使っている管理システムの情報を共有すると、既存の機能を残す範囲と追加で構築する範囲を分けて相談できます。
費用はロボットの台数だけで決まりますか?
台数に応じた料金があっても、導入総額が台数だけで決まるとは限りません。上位システムの改修、設備との接続、画面や業務フローの設計、現地調整、保守などの範囲も関わります。見積もりではプラットフォームの利用料と、開発・作業・機体側の費用を分けることが重要です。増設を予定している場合は、その際の利用料だけでなく、接続確認や変更テストに必要な作業も合わせて整理すると予算を考えやすくなります。
機種や構成が決まっていなくても相談できますか?
まずは、現在の作業と、どの操作をまとめたいかを整理することから始められます。搬送の依頼から完了までの流れ、使用中のシステム、設備、困っている場面を共有すると、必要な機能を検討する材料になります。すべての仕様を先に決める必要はありませんが、接続可否や具体的な費用を判断する段階では機種やAPIなどの情報が必要です。未定の項目を明らかにし、誰に確認すれば決められるかも合わせておくと相談が進みます。
まとめ
マルチロボット統合管理は、複数の機体の情報や操作、設備・上位システムとの連携をまとめるための仕組みです。何を一元管理したいのかを決め、機体の接続条件と業務の流れを照らし合わせることが導入の出発点になります。
比較するときは、対応機種や機能だけでなく、構築範囲、異常時の対応、変更・増設、継続費用も合わせて確認しましょう。普段の業務で画面を切り替えたり、指示を入力し直したりしている場面を書き出すと、自社で優先すべき連携が見えてきます。
自社への導入に、どのくらいかかる?
公開料金例をもとに、構築費・継続利用料と、見積もりで確認したい費用を整理できます。
実際の費用は、対象機種や上位システム・設備との連携範囲によって異なります。


