

 JET-Roboticsに掲載希望の方
 ログイン
 会員登録
◉ 94人が閲覧しました
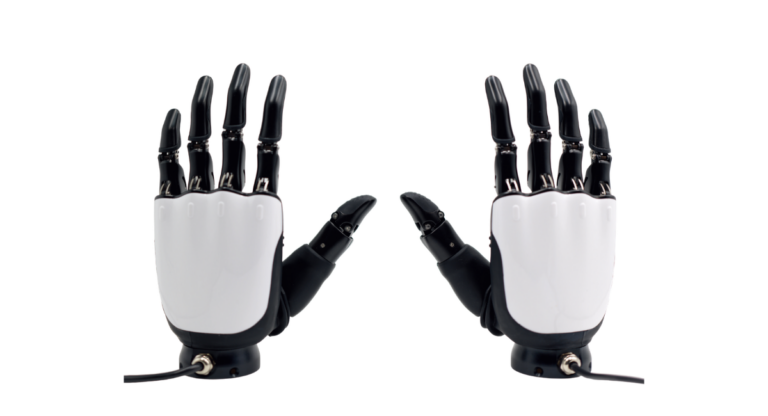
ROHand ROH-A002
亜鉛合金とアルミ合金が採用されており、ヒューマノイドロボットの腕や協働ロボットアームにかかる負荷(自重)を最小限に抑えられます
カタログで確認できること
材質・自由度・関節数
製品を見比べ、気になるカタログをまとめてダウンロードできます。
亜鉛合金とアルミ合金が採用されており、ヒューマノイドロボットの腕や協働ロボットアームにかかる負荷(自重)を最小限に抑えられます
材質・自由度・関節数
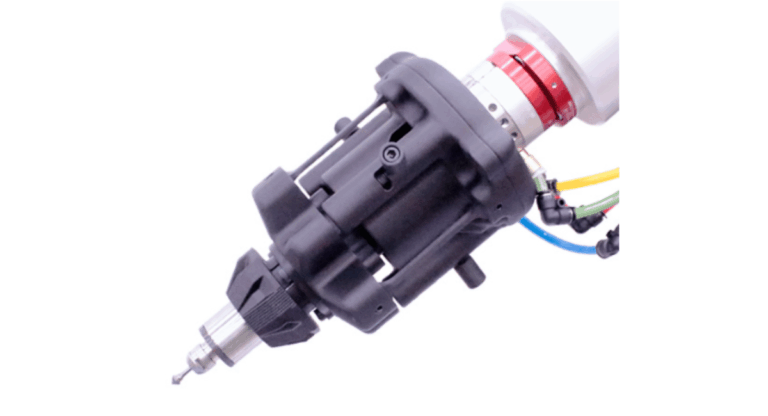
高フロート量で複雑ワークにも追従し、安定してバリを除去
サイズ・重量・最大フロート量
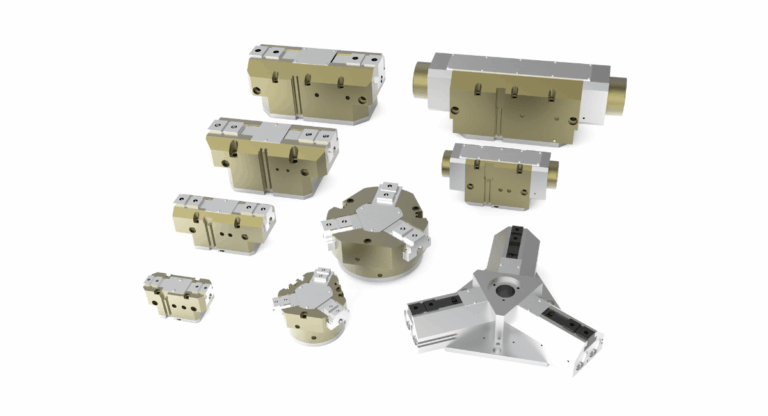
最大把持力20,000Nの高把持力
製品仕様・主な機能・使用条件
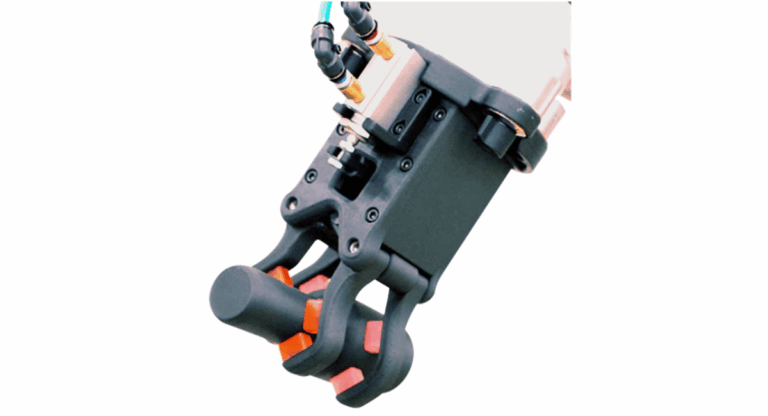
CFRP採用と内部中空化で軽量化、可搬重量が小さいロボットアームにも対応
サイズ・重量・把握動力源
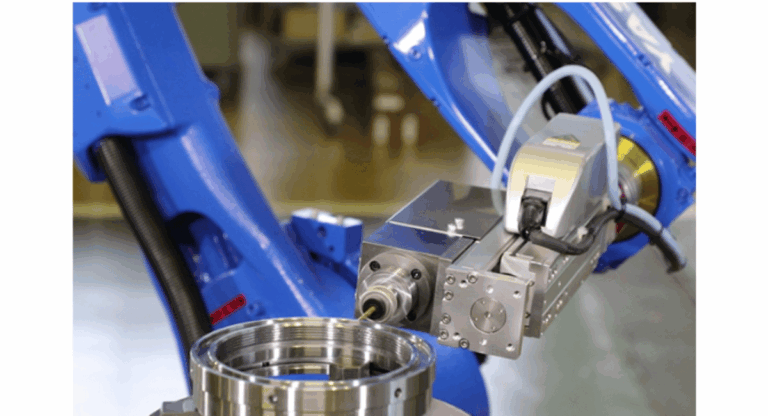
小型化と軽量化を追求し、ロボットに取付可能なスピンドルを開発
製品仕様・主な機能・使用条件
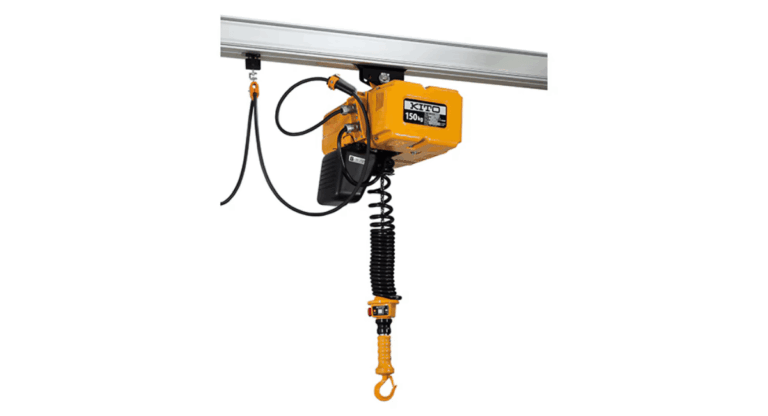
実績のあるER2ボディが採用されており、高耐久性と豊富な安全機能を備える
電源電圧*¹・75・150・250kg・モータの絶縁
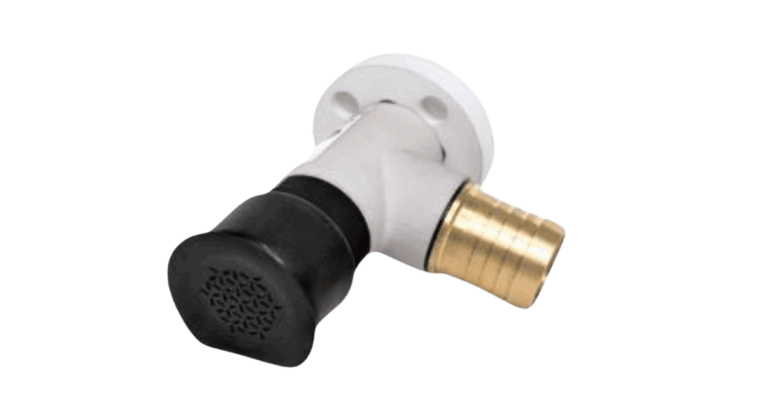
吸着ハンドが苦手とする表面が粗い、湾曲形状、多孔質といった物体への吸着可能
吸着部サイズ・ハンド重量・可搬重量
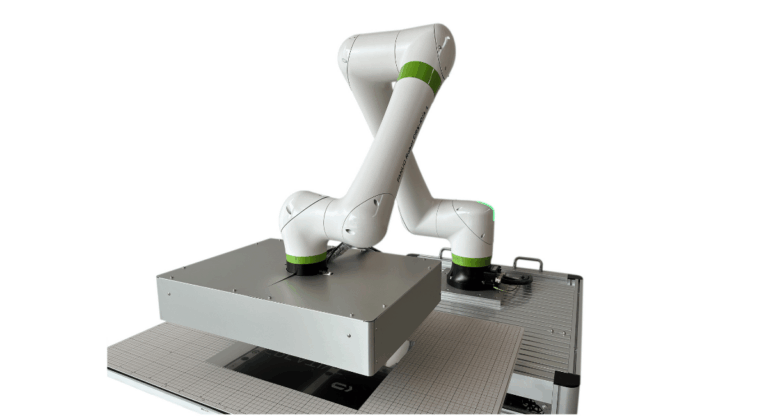
エア不要の静電吸着により、省エネかつ低騒音で、環境負荷を抑えたクリーンな搬送を実現
製品仕様・主な機能・使用条件
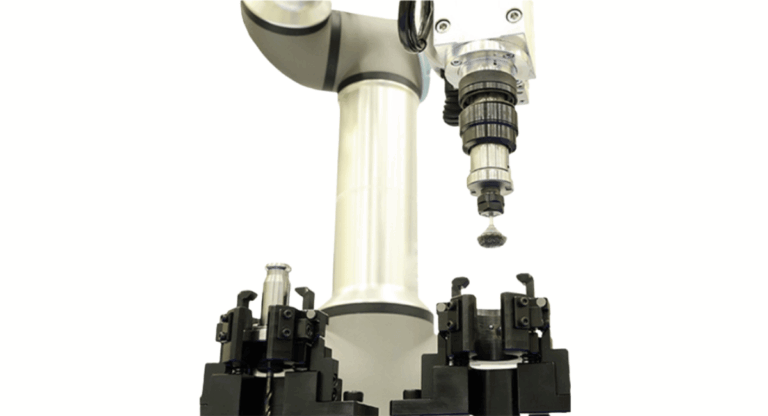
高複数のハンドチェンジャー不要で投資削減に貢献
製品仕様・主な機能・使用条件
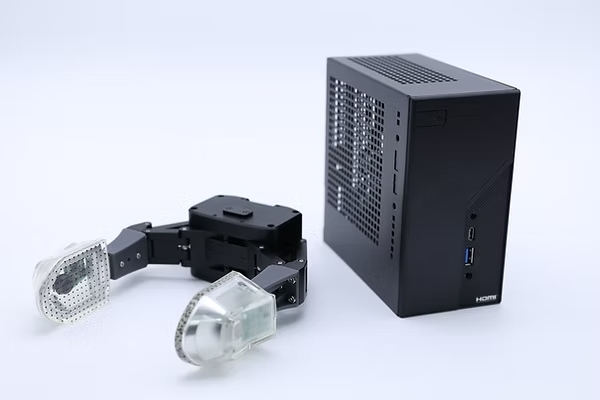
視触覚センサの搭載により、1種類のフィンガータイプで様々なワークのハンドリングを「滑り分布」と「力分布」の情報を活用することで実現…
製品仕様・主な機能・使用条件
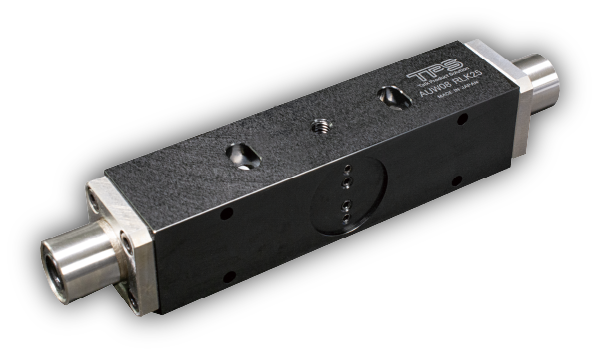
エアを供給するとシャフトをアンクランプ、遮断するとシャフトをクランプします
呼び形番・適用シャフト径・作動可能公差
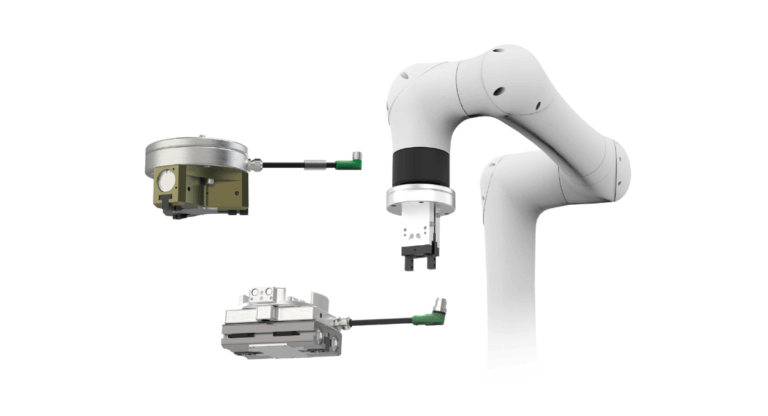
協働ロボットに直接取り付け可能
製品仕様・主な機能・使用条件
導入などでお困りでしたら以下からお気軽にご相談ください。
※JET-Roboticsの問い合わせフォームに遷移します。
一部の会社とは正式な提携がない場合がありますが、皆さまに最適なご案内ができるよう努めています。